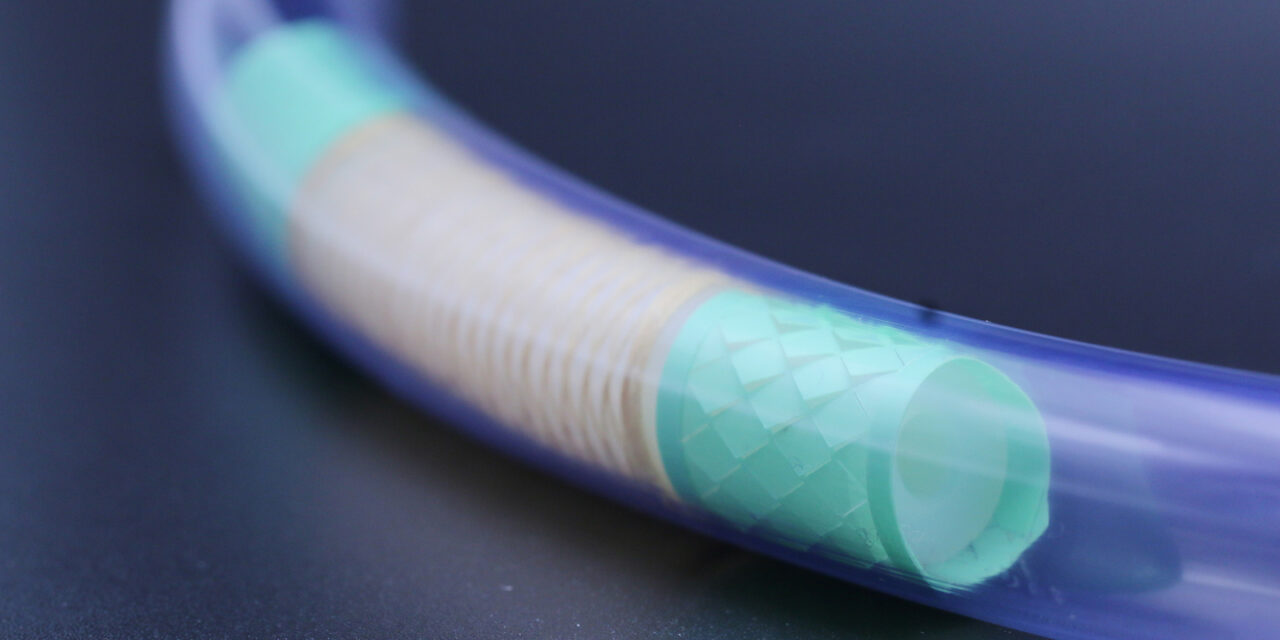
Ingenieros del MIT diseñaron un enteroscopio robótico capaz de avanzar lentamente por el intestino delgado, una zona de difícil acceso, facilitando así las biopsias y la administración de fármacos.
Fuente: Anne Trafton | Noticias del MIT
Los trastornos del intestino delgado suelen ser difíciles de diagnosticar y tratar. Con más de 6 metros de largo, 2,5 centímetros de diámetro y ubicado en lo profundo del cuerpo, este órgano es más difícil de acceder que otras partes del tracto digestivo, como el colon o el estómago.
Para superar esos desafíos, los ingenieros del MIT han diseñado un nuevo enteroscopio robótico que puede moverse fácilmente a través del estrecho conducto del intestino delgado, lo que le permite realizar imágenes, administrar medicamentos y extraer pequeños pólipos o muestras de tejido para biopsia.
Para diseñar el nuevo robot, los investigadores se inspiraron en la locomoción de las serpientes, así como en la piel escamosa que les ayuda a adherirse a superficies resbaladizas. Un revestimiento texturizado especial permite que el robot se mantenga adherido a la mucosa intestinal mientras avanza lentamente por el estrecho conducto.
Al igual que un endoscopio, el robot contiene diversas herramientas para ayudar a detectar y tratar cualquier anomalía que pueda encontrar.
“Cuando evaluamos el intestino delgado, lo hacemos con fines diagnósticos o terapéuticos. Si encontramos un pequeño pólipo que necesita ser extirpado, este robot nos permite tomar una biopsia o extirparlo”, explica Giovanni Traverso, profesor de ingeniería mecánica en el MIT, gastroenterólogo en el Brigham and Women’s Hospital y miembro asociado del Broad Institute del MIT y Harvard.
Traverso es el autor principal del estudio, que se publicó en Science Robotics. Los otros autores principales del artículo son Binbin Ying, ex becaria postdoctoral del MIT y ahora profesora adjunta en el Centro Médico Southwestern de la Universidad de Texas; Ahmad Mujtaba Jebran, estudiante de posgrado del MIT; y Sahab Babaee, ex investigadora científica del MIT.
Serpenteando a través del intestino
Los problemas más comunes que los médicos deben evaluar en el intestino delgado incluyen sangrado, lesiones y obstrucciones.
Actualmente, la única forma de diagnosticar estas complicaciones intestinales es mediante un procedimiento conocido como enteroscopia de doble balón. Durante este procedimiento, un enteroscopio avanza por el intestino delgado mientras un profesional sanitario infla y desinfla alternativamente dos balones que ayudan a impulsarlo a través del tracto digestivo.
Este proceso es lento y laborioso, por lo que el equipo del MIT quiso diseñar un enteroscopio alternativo que fuera más fácil de controlar y que pudiera desplazarse más rápidamente por el intestino.
“El reto fundamental que estamos tratando de superar es cómo evaluar ese segmento de 6 a 7,5 metros del intestino delgado de una manera que pueda automatizarse más”, dice Traverso.
El nuevo robot tubular se desplaza por el estrecho intestino delgado mediante una estrategia de locomoción similar a la de la serpiente. Al deslizarse por el suelo, una serpiente puede dirigir su movimiento contrayendo primero los músculos de un lado del cuerpo y luego los del otro.
Para imitar este fenómeno, los investigadores diseñaron actuadores multifuncionales que controlan el movimiento del robot. Cada actuador contiene cuatro cámaras que pueden inflarse en diferentes combinaciones, lo que provoca que el tubo se extienda o se doble en cualquier dirección.
“Al ajustar la cantidad de aire que entra en estas cámaras, se puede ajustar la dirección en la que se mueve el robot”, dice Traverso.
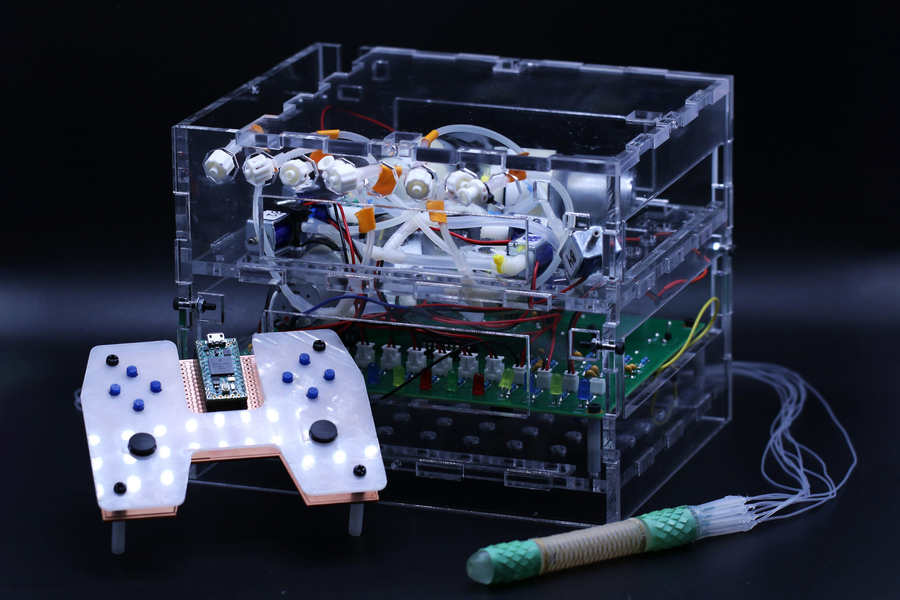
Los segmentos de cabeza y cola del robot contienen globos de anclaje expandibles adicionales que se inflan y desinflan alternativamente, lo que ayuda al robot a avanzar. Estos segmentos están recubiertos con fundas especiales con un diseño inspirado en el kirigami, una variante del origami que consiste en cortar y doblar papel.
Mediante esta técnica, los investigadores crearon recubrimientos que permanecen planos hasta que la expansión del globo los estira, provocando que aparezcan agujas tridimensionales de kirigami. Al igual que las escamas de una serpiente, estas agujas proporcionan al robot mayor tracción en el revestimiento resbaladizo del intestino.
En trabajos anteriores, el laboratorio de Traverso ha utilizado este método para crear recubrimientos para suelas de zapatos que les proporcionan mayor tracción, así como stents que pueden alojarse temporalmente en el esófago y liberar fármacos.
“Al utilizar mangas de kirigami para mejorar la fricción de la superficie, el robot puede generar tracción de contacto tisular localizada para la locomoción sin depender de un estiramiento excesivo del delicado tejido del intestino delgado”, dice Jebran.
Diagnóstico y tratamiento
El sistema también incluye componentes electrónicos que permiten la navegación, con un controlador que la persona que opera el dispositivo puede usar para guiar al robot a través de pasajes estrechos y alrededor de esquinas cerradas. El robot blando está conectado a los controladores externos mediante un cable y está diseñado para poder ingresar al cuerpo tanto por la boca como por el recto.
El robot contiene herramientas como una cámara para la toma de imágenes, un pulverizador para la administración de fármacos y pinzas que pueden tomar biopsias de tejido o extirpar pólipos.
En estudios con animales, los investigadores demostraron que el robot podía recorrer aproximadamente dos metros a través del intestino delgado. También demostraron con éxito el funcionamiento del pulverizador de fármacos, las pinzas para tejidos y la cámara. El equipo trabaja ahora en la mejora de los sistemas de navegación y en la evaluación de este método para otras aplicaciones en el intestino delgado.
“Esperamos poder seguir avanzando para, con el tiempo, desarrollar sistemas que ayuden a lograr una evaluación más automatizada del intestino delgado”, dice Traverso.